Aktuelle Mitteilungen

Verbundtreffen aller Projektpartner an der HAW Hamburg

Am 2. Oktober 2025 fand das zweite diesjährige Verbundtreffen des Forschungsprojekts RESCUE-MATE an der Hochschule für Angewandte Wissenschaften Hamburg (HAW) statt. Der Projektträger, das Bundesministerium für Forschung, Technologie und Raumfahrt, war durch den VDI vertreten und wurde über die aktuellen Fortschritte des Projekts umfassend informiert. Nach einer Begrüßung des Gastgebers Prof. Dr. Thomas C. Schmidt, des Projektleiters Ulf Bettermann-Jennes von der Hamburger Behörde für Inneres und Sport, der Wissenschaftlichen Leitung durch Prof. Dr. Mathias Fischer sowie eines Grußworts des VDI, vertreten durch Dr. Leif Brand, stellten die einzelnen Arbeitspakete ihren aktuellen Sachstand vor.

Weiterlesen

RESCUE-MATE beim 'Bundesweiten Warntag' an den Landungsbrücken

Am “Bundesweiten Warntag” am 11.09.2025 war RESCUE-MATE live vor Ort: Auf der Jan-Fedder-Promenade an den Landungsbrücken konnten Schulklassen und interessierte Besuchende die Arbeit im Bevölkerungsschutz hautnah erleben. Mehrere Stände von Hilfsorganisationen informierten umfassend über Warnsysteme, Katastrophenschutz und Evakuierungsmaßnahmen – und RESCUE-MATE war mittendrin. Unser Stand: Interaktiv und digital Am RESCUE-MATE-Stand konnten Besucher:innen interaktiv erfahren, wie moderne Katastrophenwarnung und Evakuierung im digitalen Zeitalter funktionieren kann:

Weiterlesen

Accepted Paper at the IFIP Electronic Government Conference 2025

We are happy to announce that our paper “Developing Machine Learning Models for the Analysis of Citizens’ Contributions from E-Participation” has been accepted at the IFIP Electronic Government Conference 2025.

Weiterlesen

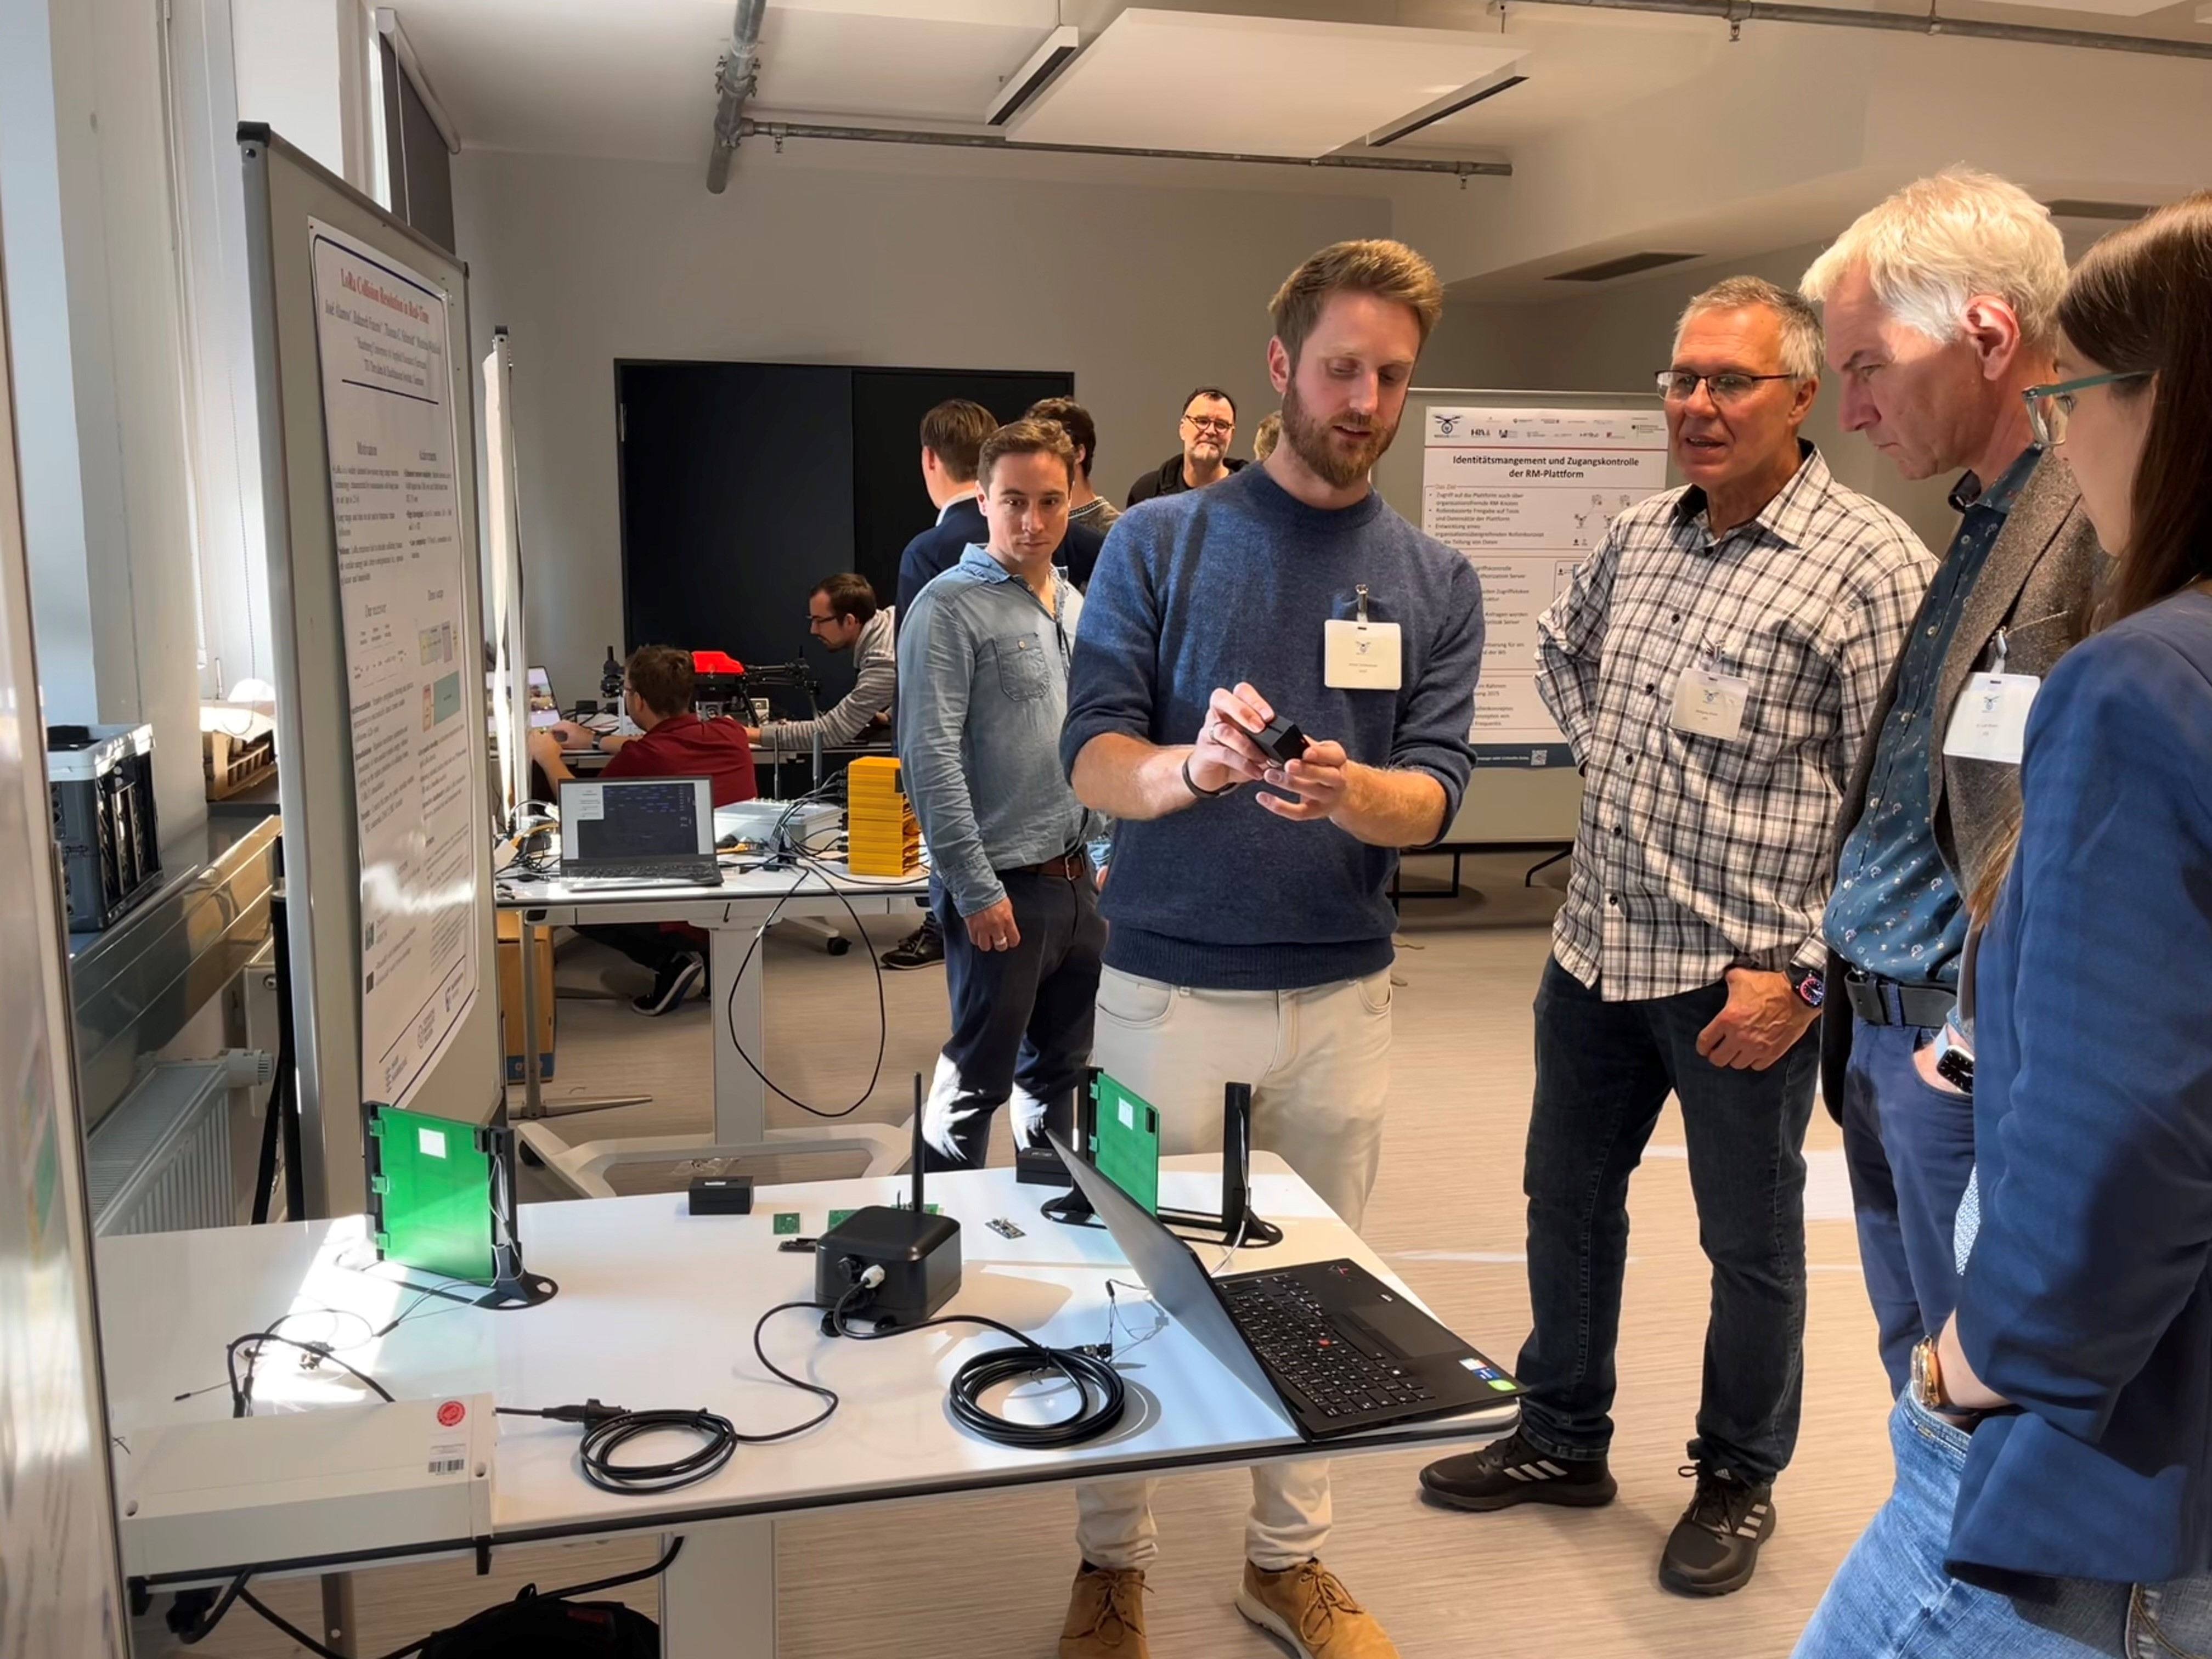
Ausfallsichere Drohnennetzwerke bei der International Conference on Networked Systems 2025

Auf der NetSys-Konferenz hatten wir die Gelegenheit, unsere Forschung zu ausfallsicheren UAV-gestützten Funknetzwerken vorzustellen. Im Mittelpunkt standen erste Ansätze für die Platzierung und Steuerung von Drohnen, die in Katastrophenszenarien als flexible Kommunikationsknoten eingesetzt werden können. Unser Beitrag untersucht, wie unbemannte Fluggeräte schnell und autonom ein Mesh-Netzwerk aufbauen können, um zerstörte Bodeninfrastrukturen zu überbrücken. Das vorgestellte Modell beschreibt die 3D-Platzierung von UAVs unter Berücksichtigung begrenzter Energie- und Nutzlastkapazitäten sowie des mobilen Nutzerverteilung. Ergänzend präsentierten wir eine neue kraftbasierte Heuristik, die Nutzerverteilung und Netzkonnektivität dynamisch ausbalanciert. Ziel ist eine robuste, anpassungsfähige Abdeckung, die auch beim Ausfall einzelner Knoten funktionsfähig bleibt.

Weiterlesen